


ผลิตภัณฑ์ทั้งหมด
-
ดิจิตอลอินคลินโนมิเตอร์เซนเซอร์
-
แอนะล็อก Inclinometer Sensor
-
เครื่องวัดความเอียงแบบไดนามิก
-
เครื่องวัดความเอียงไร้สาย
-
เซ็นเซอร์เข็มทิศอิเล็กทรอนิกส์
-
ระบบอ้างอิงทัศนคติและหัวเรื่อง
-
หน่วยวัดแรงเฉื่อย IMU
-
เซ็นเซอร์ความสั่นสะเทือนมาตรความเร่ง
-
การรวม GNSS INS
-
เซ็นเซอร์สวิตช์เอียง
-
ไฟเบอร์ออปติกไจโรสโคป
-
ชิปเซ็นเซอร์ไจโรสโคป
-
ชิปมาตรความเร่ง
-
คนอื่น
ชื่อผู้ติดต่อ :
Zhang
หมายเลขโทรศัพท์ :
86 18921292620
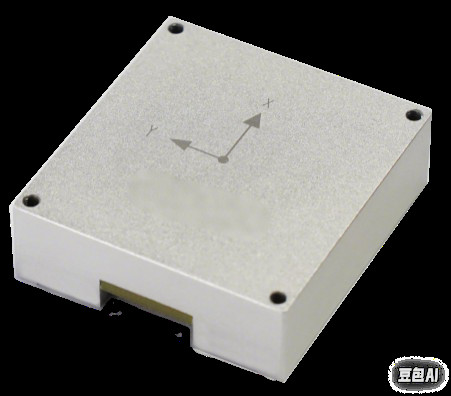
BW-5122-ระบบนําทางรวม MEMS ความแม่นยําสูง
| สถานที่กำเนิด | จางซู, จีน |
|---|---|
| ชื่อแบรนด์ | BWSENSING |
| หมายเลขรุ่น | BW5122 |
| จำนวนสั่งซื้อขั้นต่ำ | 1 ตัว |
| ราคา | USD 5000-1000 |
| เงื่อนไขการชำระเงิน | T/T |
รายละเอียดสินค้า
| แกน | ระบบความเฉื่อย 3 แกน | ช่วงสามแกน gyroscopedynamic | ± 500 °/s (ปรับแต่งได้ถึง± 4000 °/s) |
|---|---|---|---|
| ความเสถียรอคติของไจโรสโคปสามแกน | 5 °/H (มาตรฐาน GJB, เฉลี่ย 10 วินาที) | ช่วงแบบไดนามิกแบบสามแกนแบบสามแกน | ±16ก |
| อุณหภูมิในการทำงาน | -40 ° C ~+85 ° C | ความเสถียรอคติแบบสามแกน | 0.2 มก. (มาตรฐาน GJB, เฉลี่ย 10 วินาที) |
| อินเทอร์เฟซ | RS-232, CAN/CAN-FD, PPS และเหตุการณ์ |
คุณสามารถเลือกผลิตภัณฑ์ที่คุณต้องการและสื่อสารกับเราได้ในกระดานข้อความ
| ความมั่นคงอคติ |
|---|
รายละเอียดสินค้า
ภาพรวมผลิตภัณฑ์
BW-5122 เป็นระบบนำทางแบบบูรณาการ MEMS ที่มีขนาดกะทัดรัดและมีความแม่นยำสูงที่พัฒนาขึ้นเอง ระบบนี้รวมเอา MEMS IMU (หน่วยวัดความเฉื่อย) ประสิทธิภาพสูง และรองรับการป้อนข้อมูล GNSS ภายนอก การใช้อัลกอริทึมการหลอมรวม Kalman filter แบบหลายแหล่ง ทำให้ระบบสามารถให้ข้อมูลตำแหน่งและการนำทางที่ต่อเนื่อง เชื่อถือได้ และมีความแม่นยำสูงในสภาพแวดล้อมที่ซับซ้อน การใช้งานรวมถึงแพลตฟอร์มที่มั่นคง หุ่นยนต์ และอุปกรณ์พกพา
คุณสมบัติทางเทคนิคที่สำคัญ
ข้อมูลจำเพาะของ MEMS IMU:
ไจโรสโคปสามแกน ช่วงไดนามิก: ±500°/s (ปรับแต่งได้สูงสุด ±4000°/s)
ไจโรสโคปสามแกน ความเสถียรของ Bias: 5°/h (มาตรฐานอุตสาหกรรม, ค่าเฉลี่ย 10 วินาที)
มาตรความเร่งสามแกน:
มาตรความเร่งสามแกน ช่วงไดนามิก: ±16g
มาตรความเร่งสามแกน ความเสถียรของ Bias: 0.2 mg (มาตรฐานอุตสาหกรรม, ค่าเฉลี่ย 10 วินาที)
การสอบเทียบ: การสอบเทียบอุณหภูมิและไดนามิกในระดับโรงงาน
อัลกอริทึมขั้นสูง
การปรับแนวแบบปรับได้ทั้งแบบสถิต/ไดนามิก: ปรับปรุงความแม่นยำของทิศทางในขณะเคลื่อนที่หรือขณะหยุดนิ่ง
การชดเชยข้อผิดพลาดระดับระบบ: แก้ไขข้อผิดพลาดการติดตั้งที่ไม่ตรงกันและอัตราส่วนความเร็วล้อโดยอัตโนมัติ
การหลอมรวม Kalman filter แบบหลายแหล่ง: รวมข้อมูล GNSS และ IMU เพื่อประสิทธิภาพที่แข็งแกร่งในสภาพแวดล้อมที่สัญญาณถูกบล็อก (เช่น อุโมงค์ ช่องเมือง)
ประสิทธิภาพในสภาพแวดล้อมที่ท้าทาย
ความแม่นยำในการระบุตำแหน่งเมื่อสูญเสียสัญญาณ: ≤0.2% × D (ระยะทางที่เดินทาง) ในระหว่างที่สูญเสียสัญญาณ GNSS
อินเทอร์เฟซ: โปรโตคอล RS-232, CAN/CAN-FD, PPS และ EVENT เพื่อการรวมระบบที่ยืดหยุ่น
ฟังก์ชันหลัก
เอาต์พุตการนำทางต่อเนื่อง: รวมข้อมูล IMU ที่สอบเทียบจากโรงงานเข้ากับ GNSS ภายนอก (เช่น มาตรระยะทางและอินพุตการบังคับเลี้ยว) เพื่อสร้างการอัปเดตตำแหน่ง ความเร็ว และทัศนคติความถี่สูง
การตรวจสอบข้อมูลแบบปรับได้: ประเมินความน่าเชื่อถือของข้อมูลด้วยตนเองผ่านการคัดกรองประสิทธิภาพของแหล่งที่มาและการชดเชยข้อผิดพลาด
ความสามารถในการปรับตัวในสถานการณ์ที่ซับซ้อน: รักษาความแม่นยำในสภาพแวดล้อมเช่นพื้นที่เมืองหนาแน่น ป่า และอุโมงค์ ผ่านการหลอมรวมเซ็นเซอร์หลายตัวและการสอบเทียบแบบไดนามิก
การใช้งาน
การควบคุมแพลตฟอร์มที่มั่นคง: การลอยตัวและการติดตามเส้นทางที่มีความแม่นยำสูง
ยานยนต์อัตโนมัติ: การระบุตำแหน่งระดับต่ำกว่าเมตรในพื้นที่ที่ไม่มี GNSS
เครื่องจักรอุตสาหกรรม: การควบคุมการเคลื่อนที่ที่แม่นยำสำหรับอุปกรณ์หนัก
ข้อได้เปรียบทางการแข่งขัน
การออกแบบที่ย่อส่วน: เหมาะสำหรับการใช้งานที่ต้องการพื้นที่จำกัด (เช่น หุ่นยนต์ ระบบพกพา)
การรวมระบบที่คุ้มค่า: เข้ากันได้กับเซ็นเซอร์ MEMS เกรดอุตสาหกรรมและอินเทอร์เฟซมาตรฐาน
ความน่าเชื่อถือระดับอุตสาหกรรมสูง: ทำงานในอุณหภูมิที่รุนแรง (-40°C ถึง +85°C) และทนทานต่อแรงกระแทก/การสั่นสะเทือน
แนะนำผลิตภัณฑ์
