


ผลิตภัณฑ์ทั้งหมด
-
ดิจิตอลอินคลินโนมิเตอร์เซนเซอร์
-
แอนะล็อก Inclinometer Sensor
-
เครื่องวัดความเอียงแบบไดนามิก
-
เครื่องวัดความเอียงไร้สาย
-
เซ็นเซอร์เข็มทิศอิเล็กทรอนิกส์
-
ระบบอ้างอิงทัศนคติและหัวเรื่อง
-
หน่วยวัดแรงเฉื่อย IMU
-
เซ็นเซอร์ความสั่นสะเทือนมาตรความเร่ง
-
การรวม GNSS INS
-
เซ็นเซอร์สวิตช์เอียง
-
ไฟเบอร์ออปติกไจโรสโคป
-
ชิปเซ็นเซอร์ไจโรสโคป
-
ชิปมาตรความเร่ง
-
คนอื่น
ชื่อผู้ติดต่อ :
Zhang
หมายเลขโทรศัพท์ :
86 18921292620
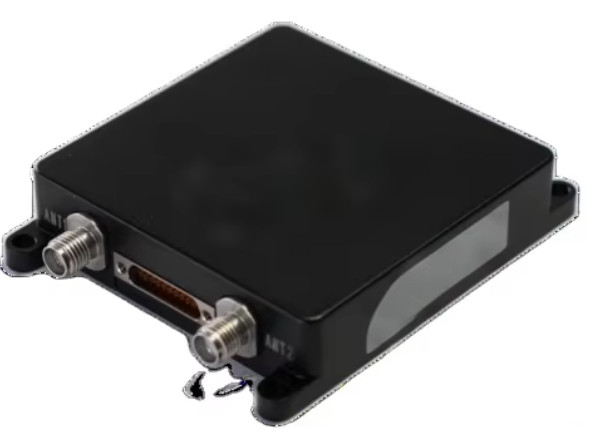
BW-6222 ระบบนําทางรวม MEMS ความแม่นยําสูง
| สถานที่กำเนิด | จางซู, จีน |
|---|---|
| ชื่อแบรนด์ | BWSENSING |
| หมายเลขรุ่น | BW6222 |
| จำนวนสั่งซื้อขั้นต่ำ | 1 ตัว |
| ราคา | USD 5000-1000 |
| เงื่อนไขการชำระเงิน | T/T |
รายละเอียดสินค้า
| แกน | ระบบความเฉื่อย 3 แกน | ช่วง Gyroscopedynamic | ± 250°/วินาที |
|---|---|---|---|
| ความเสถียรอคติของไจโรสโคป | 3 °/H (เฉลี่ย 10 วินาที) | accelerometer ช่วงไดนามิก | ± 8 กรัม |
| อุณหภูมิในการทำงาน | -40 ° C ~+85 ° C | ความเสถียรของ Bias Accelerometer | 0.02 มก. (เฉลี่ย 10 วินาที) |
| อินเทอร์เฟซ | RS-232, CAN/CAN-FD, PPS และเหตุการณ์ |
คุณสามารถเลือกผลิตภัณฑ์ที่คุณต้องการและสื่อสารกับเราได้ในกระดานข้อความ
| ความมั่นคงอคติ |
|---|
รายละเอียดสินค้า
ภาพรวม
BW-6222 เป็นระบบนำทางแบบโมดูลาร์ MEMS ที่มีขนาดกะทัดรัดและมีความแม่นยำสูง ระบบนี้รวมเอา MEMS IMU (หน่วยวัดความเฉื่อย) ที่พัฒนาขึ้นเองและมีความแม่นยำสูงเข้ากับโมดูล GNSS แบบสองเสาอากาศ โดยใช้อัลกอริทึมการกรองแบบ Kalman แบบหลายแหล่ง เพื่อให้ได้ข้อมูลตำแหน่งและการนำทางที่มีความแม่นยำสูงอย่างต่อเนื่องและเชื่อถือได้ในสภาพแวดล้อมที่ซับซ้อน การใช้งานรวมถึงการสื่อสารผ่านเสาอากาศ การสำรวจและทำแผนที่ และแพลตฟอร์มการรักษาเสถียรภาพ
คุณสมบัติหลัก
รองรับหลายระบบดาวเทียม: เข้ากันได้กับระบบ BDS, GPS, GLONASS, Galileo และ QZSS รวมถึงดาวเทียม BeiDou-3
IMU ที่ผ่านการสอบเทียบจากโรงงาน:
การสอบเทียบอุณหภูมิและการสอบเทียบแบบไดนามิกสำหรับส่วนประกอบ IMU ทั้งหมด
การปรับแนวแบบปรับได้:
การปรับการจัดตำแหน่งแบบคงที่/แบบไดนามิกสำหรับสภาวะการเคลื่อนที่หรือสภาวะหยุดนิ่ง
การชดเชยข้อผิดพลาด:
การสอบเทียบระดับระบบสำหรับข้อผิดพลาดในการติดตั้งที่ไม่ตรงกันและข้อผิดพลาดอัตราความเร็วล้อ
ความแม่นยำของตำแหน่ง:
ข้อผิดพลาดตำแหน่งแนวนอน ≤0.2% × D (ระยะทางที่เดินทาง) ในระหว่างที่สัญญาณ GNSS ขาดหาย
อินเทอร์เฟซ:
โปรโตคอล RS-232/422, CAN/CAN-FD, PPS และ EVENT เพื่อการรวมระบบที่ยืดหยุ่น
แหล่งจ่ายไฟ:
อินพุต DC ช่วงกว้าง 9–36 V เพื่อความเข้ากันได้ทางอุตสาหกรรม
ข้อมูลจำเพาะการทำงาน
ฟังก์ชันหลัก
ระบบนี้รวมเอาโมดูล GNSS ความแม่นยำสูง (ตำแหน่งระดับเซนติเมตร) เข้ากับข้อมูล MEMS IMU ที่ผ่านการสอบเทียบจากโรงงาน (เสริมด้วยข้อมูลมาตรวัดระยะทางและพวงมาลัยตามต้องการ) อัลกอริทึมขั้นสูง (การกรองแบบ Kalman แบบหลายแหล่ง การตรวจสอบแหล่งข้อมูล และการชดเชยข้อผิดพลาด) ช่วยให้มั่นใจได้ถึงความแม่นยำที่ยั่งยืนในสภาพแวดล้อมที่ท้าทาย (เช่น ช่องสัญญาณเมือง อุโมงค์)
ตัวชี้วัดประสิทธิภาพหลัก
อัตราการอัปเดตข้อมูล
- ผลลัพธ์ GNSS: 20 Hz
- ผลลัพธ์การนำทาง: 200 Hz
- ข้อมูล GNSS ดิบ: 10 Hz
- ข้อมูล IMU ดิบ: 200 Hz
ข้อได้เปรียบทางเทคนิค
การออกแบบขนาดเล็ก: ขนาดกะทัดรัดที่ปรับให้เหมาะกับหุ่นยนต์และระบบพกพา
รองรับเสาอากาศ GNSS สองเสา: ความน่าเชื่อถือของตำแหน่งที่เพิ่มขึ้นด้วยการแก้ไขแบบ Real-Time Kinematic (RTK)
ความทนทานทางอุตสาหกรรมสูง: ทำงานในช่วงอุณหภูมิ -40°C ถึง +85°C และทนต่อแรงกระแทก/การสั่นสะเทือน (ทดสอบตามมาตรฐานอุตสาหกรรม)
การใช้งาน
การสื่อสารผ่านเสาอากาศ: แพลตฟอร์มที่รักษาเสถียรภาพสำหรับสถานีภาคพื้นดิน
ยานยนต์อัตโนมัติ: ตำแหน่งต่ำกว่าเมตรในพื้นที่ที่ไม่มีสัญญาณ GNSS
การสำรวจและทำแผนที่: การติดตามวิถีที่มีความแม่นยำสูง
เครื่องจักรอุตสาหกรรม: การควบคุมการเคลื่อนที่สำหรับอุปกรณ์หนัก
แนะนำผลิตภัณฑ์
